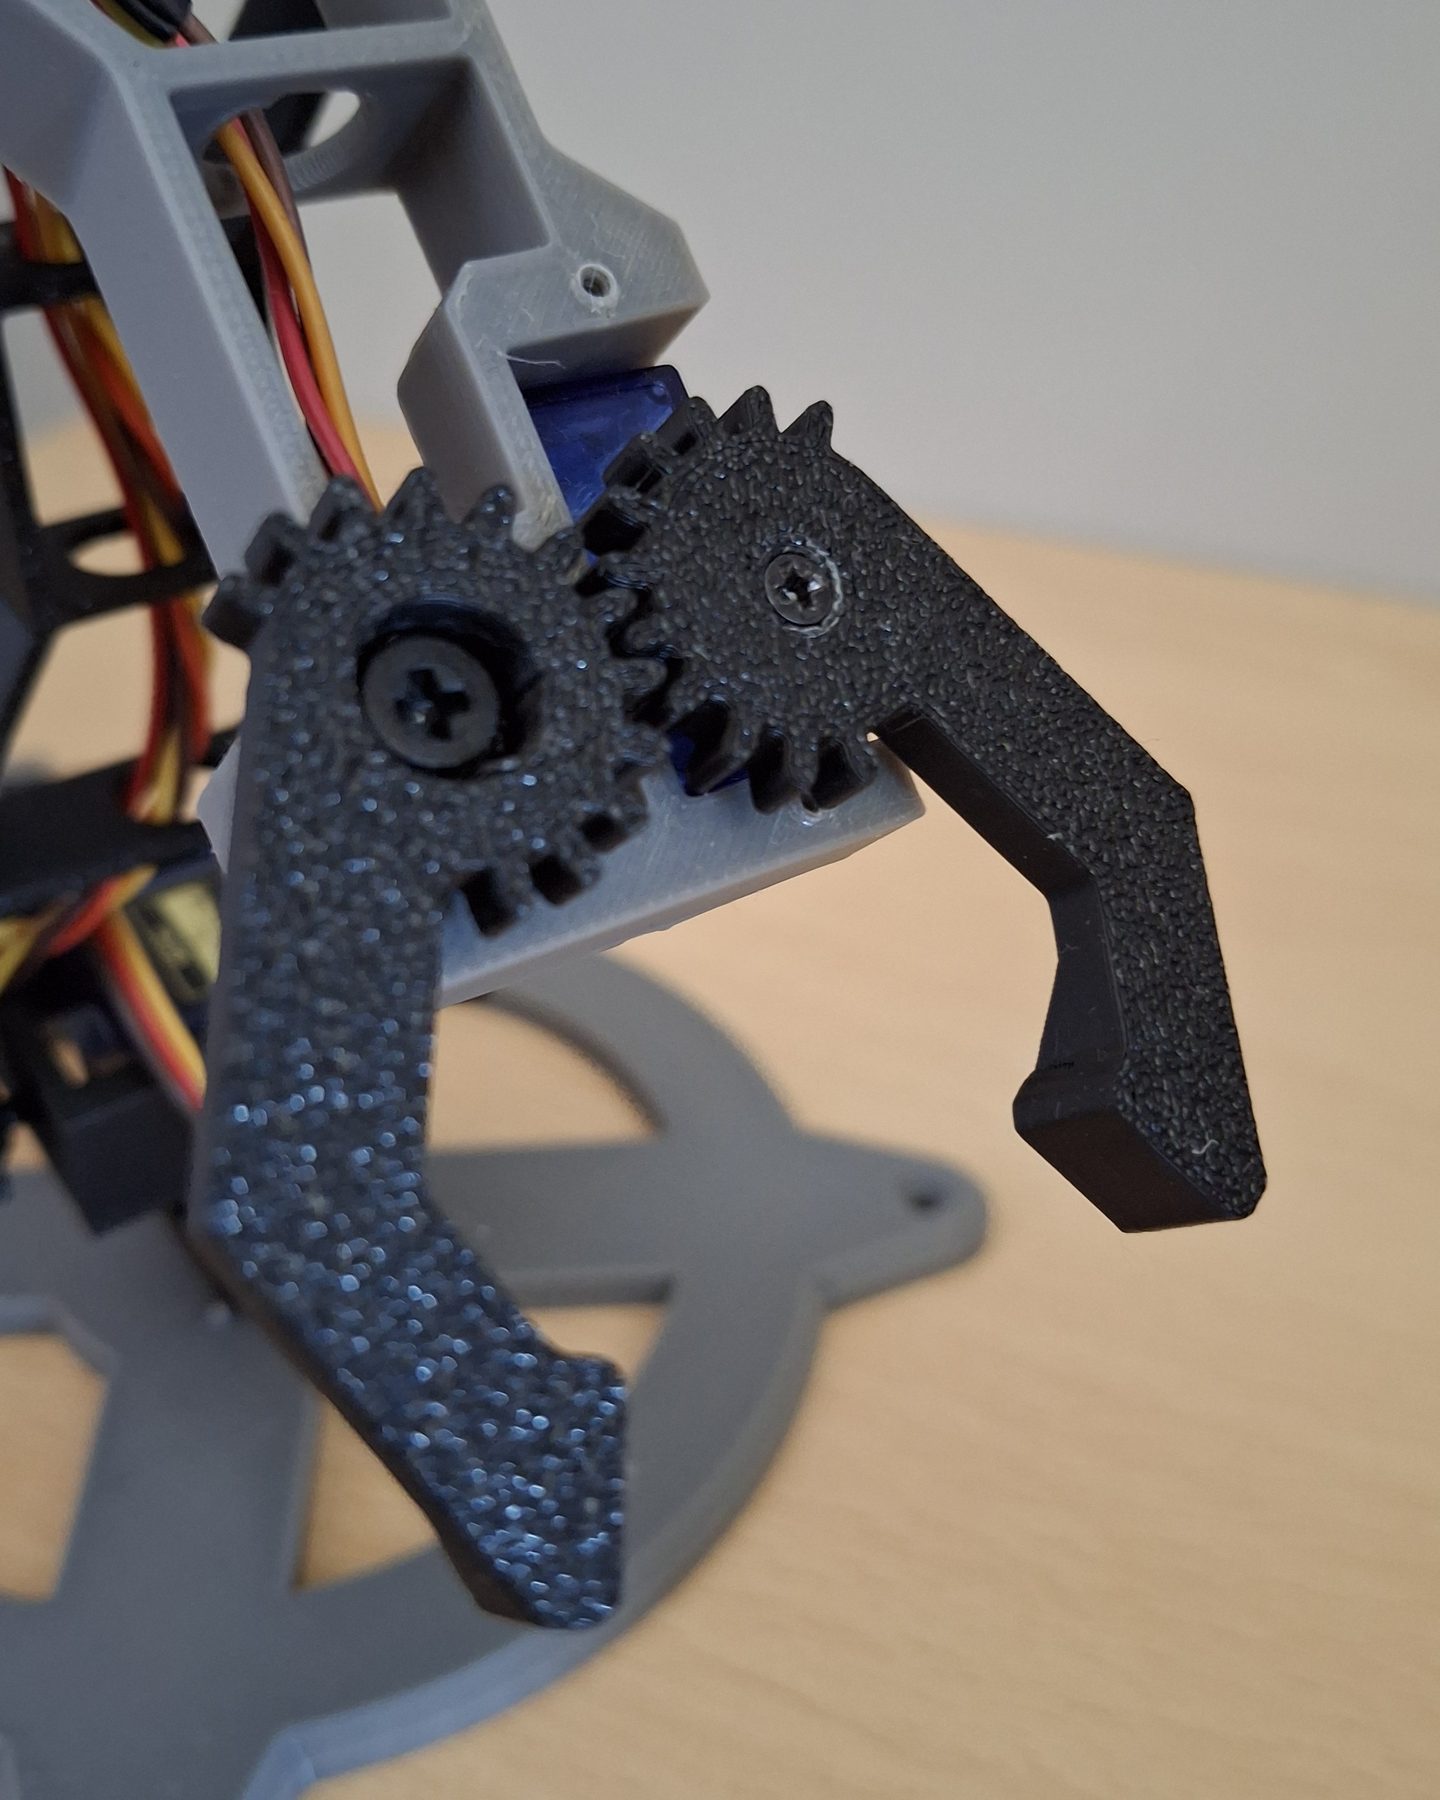
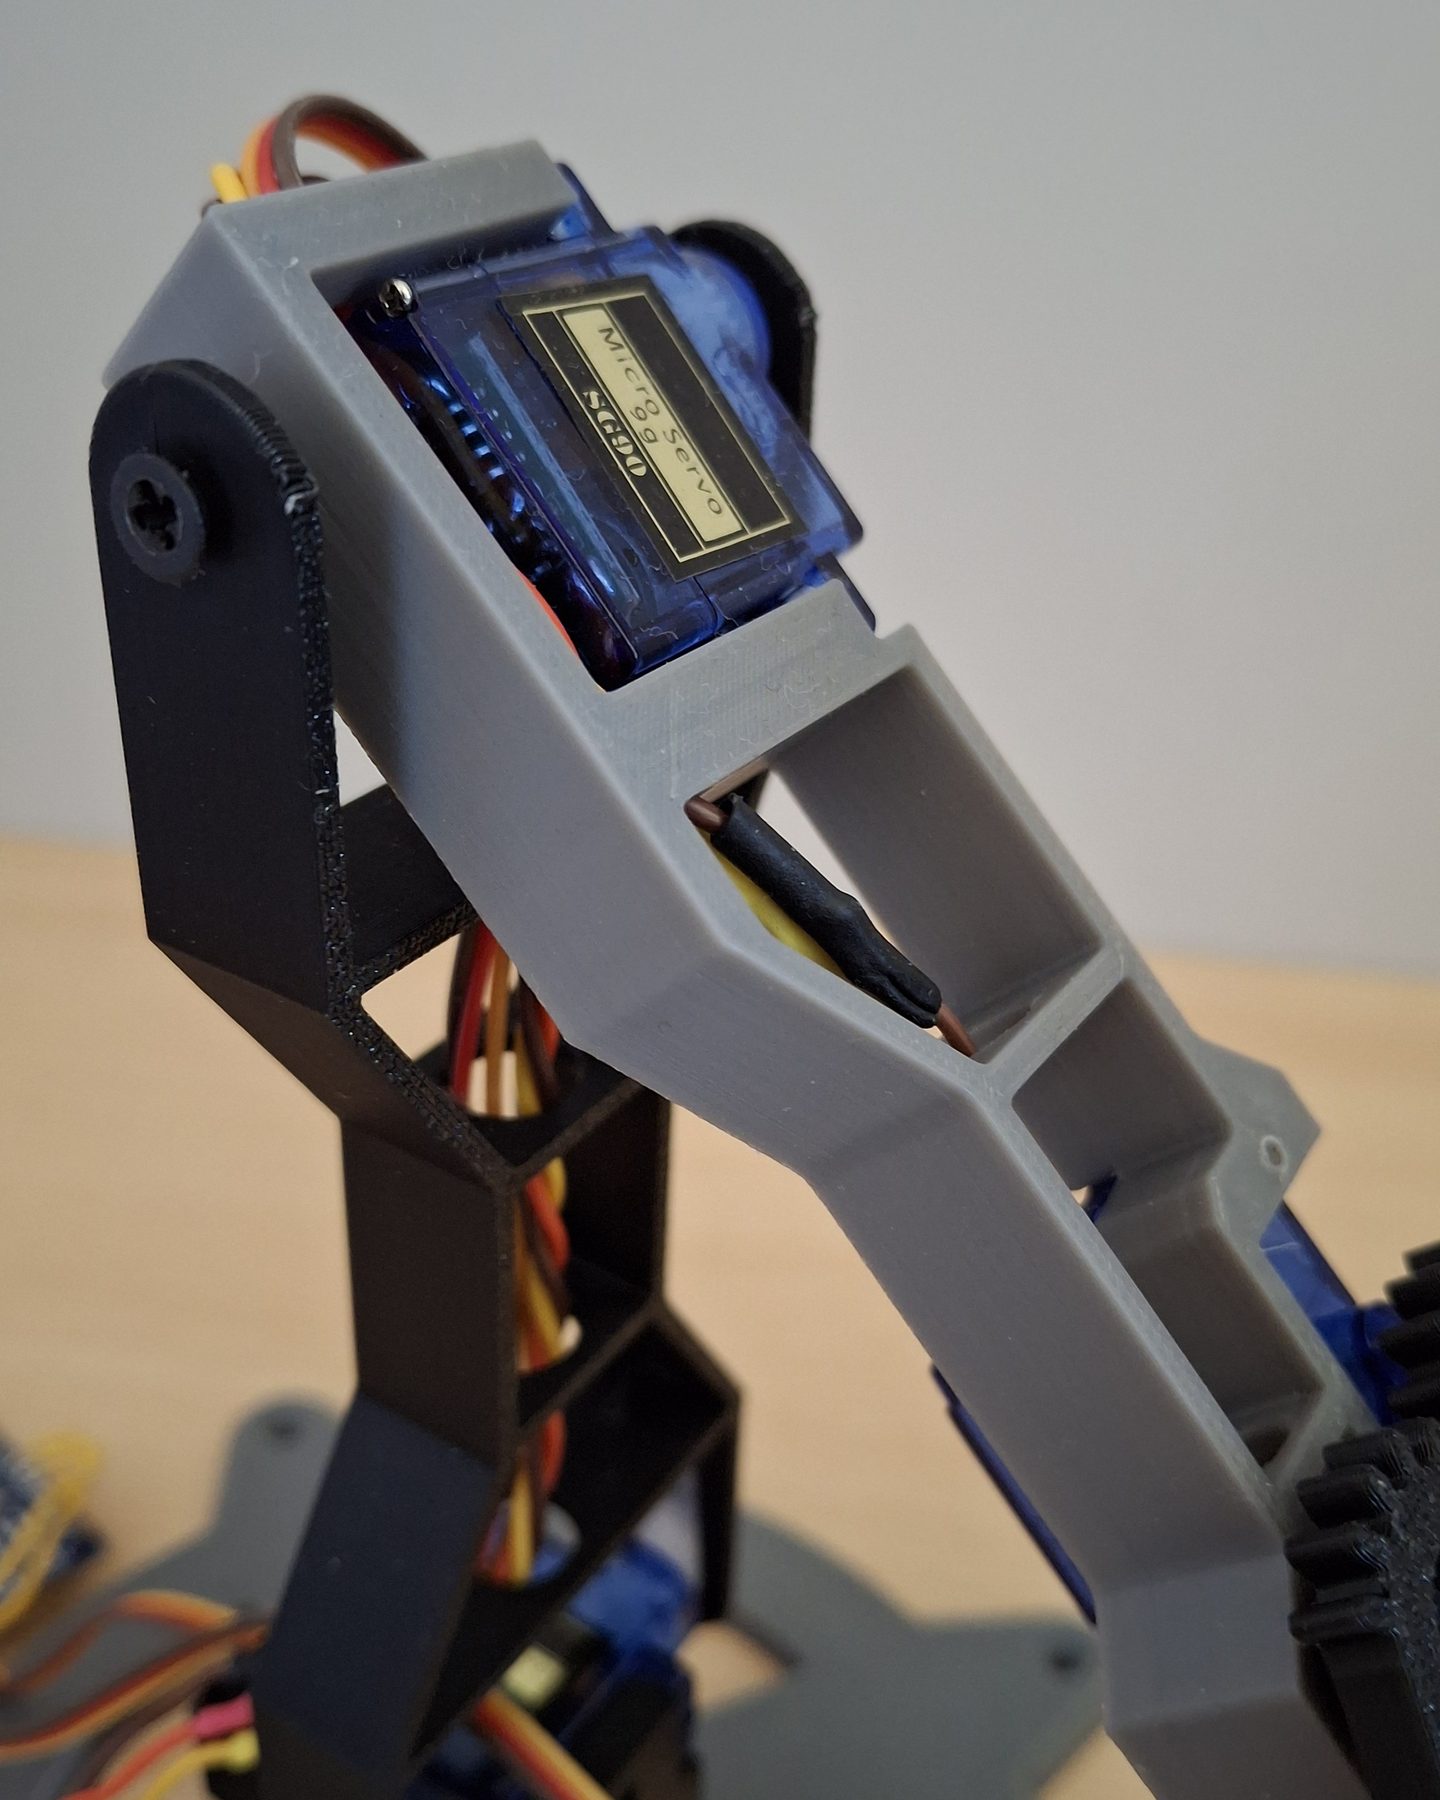
Ganascia sinistra della pinza
arm_gearLa ganascia sinistra della pinza, con l’ingranaggio che la fa chiudere contro l’altra.
MaterialePLA
2025
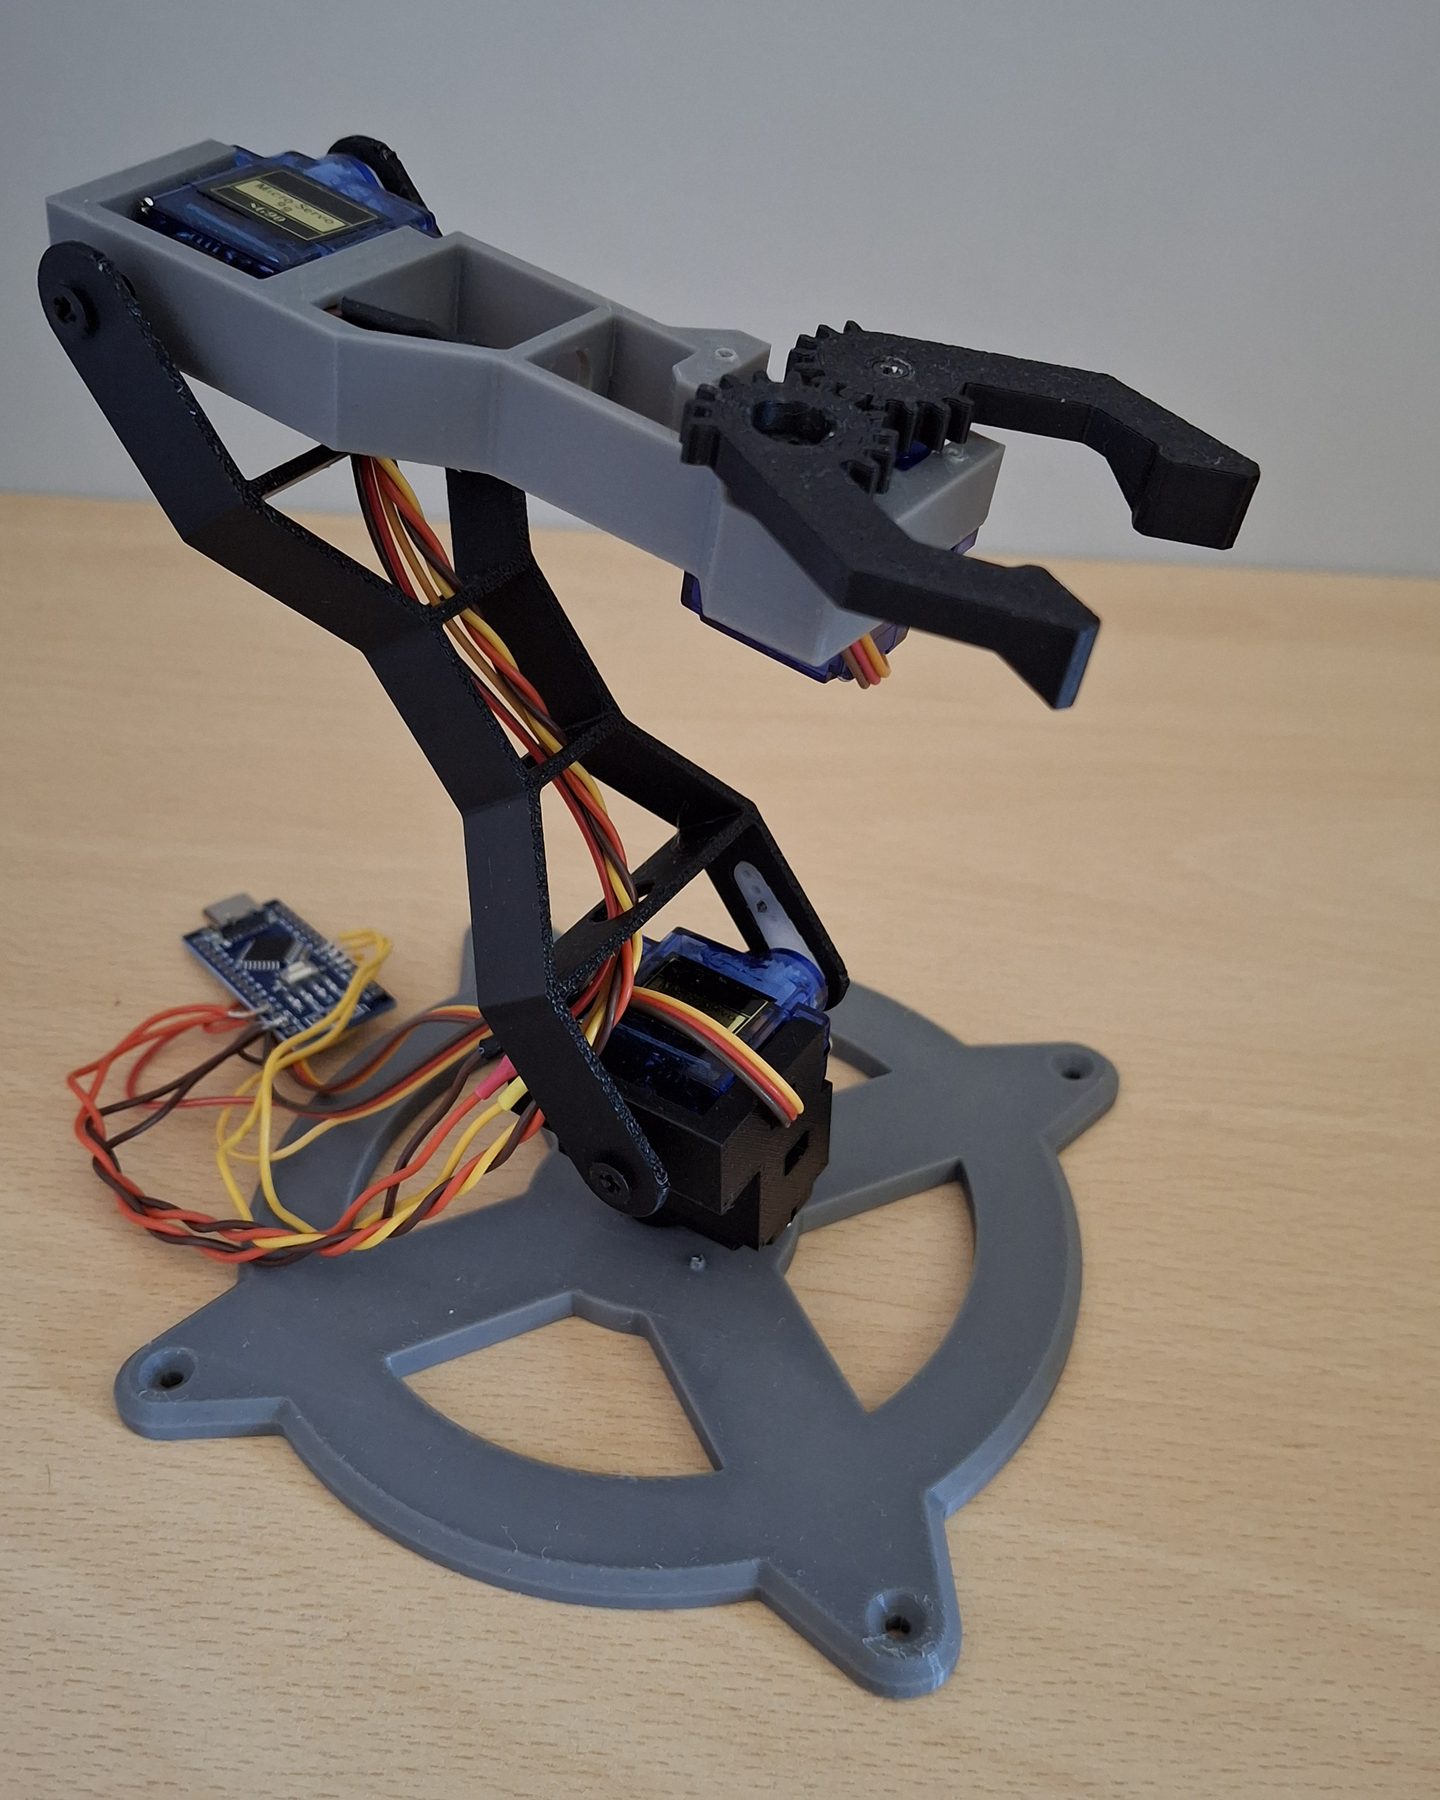
Ogni pezzo qui sotto è cliccabile. Aprilo per vedere cos’è e dove sta. Il Servo Mini Arm è il braccio robotico più semplice che sono riuscito a progettare che faccia ancora qualcosa di utile: sei pezzi stampati, quattro servo da 9 g, due prolunghe per i servo, qualche vite M3 e M2 e un Arduino. È uscito su MakerWorld ad aprile 2025 con un foglio di montaggio di quattro pagine, ed è stato aggiornato due volte dopo i commenti di chi l’ha costruito: una modifica che evita di tagliare e saldare i cavi dei servo, e una nuova base con un coperchio per l’Arduino.
FileGratuito su MakerWorld: i file 3D, un profilo di stampa e la guida di montaggio in PDF. Il codice è su GitHub.
File e guida su MakerWorldmakerworld.com ↗Codice sorgente su GitHubgithub.com ↗Ogni pezzo stampato, con la sua funzione e i parametri di stampa.
La ganascia sinistra della pinza, con l’ingranaggio che la fa chiudere contro l’altra.
La ganascia destra, montata sul servo della pinza: girando, muove la sinistra attraverso gli ingranaggi.
Il piede ad anello, con quattro fori per fissarlo alla scrivania. Al centro si avvita la squadretta a croce del servo della base.
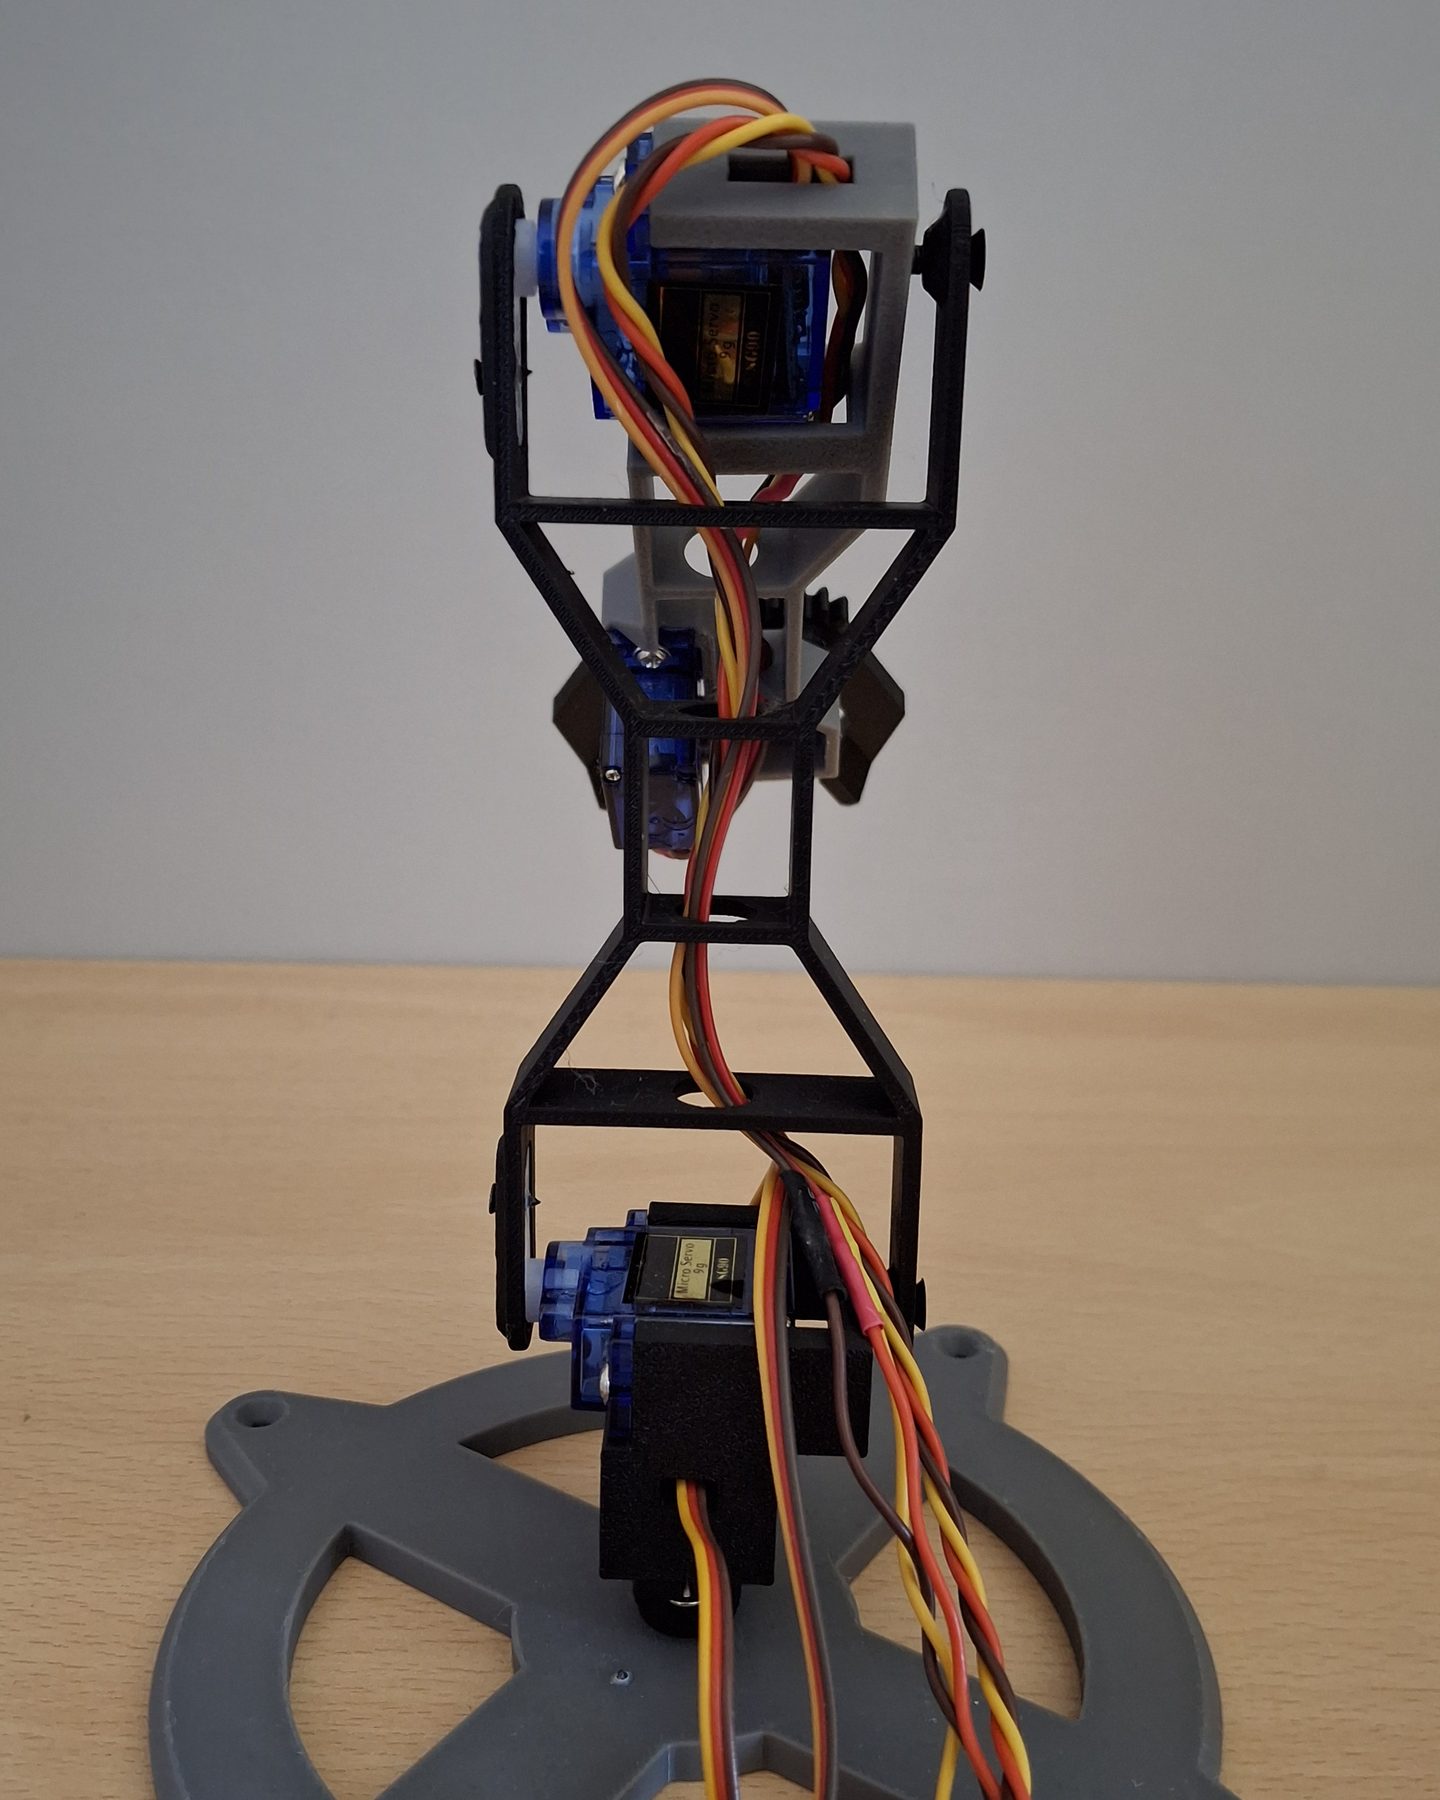
Il blocco sopra la base che tiene due servo schiena contro schiena: quello sotto fa girare il braccio, quello sopra solleva il primo braccio.
Il segmento inferiore, un telaio aperto con una squadretta avvitata a ogni estremità: sotto il servo della spalla, sopra quello del gomito.
Servo digitali da 9 g con protezione a frizione: uno a rotazione continua nella base, tre posizionali da 180° a spalla, gomito e pinza. Quelli sul braccio si collegano con due prolunghe da 200 mm.
Il segmento superiore: porta il servo del gomito a un’estremità e quello della pinza all’altra.
La staffa che tiene il servo della pinza sul secondo braccio.
Le squadrette a braccio singolo in dotazione con i servo, avvitate alle due estremità del primo braccio.
La squadretta a croce in dotazione con il servo, avvitata al centro della base: il servo della base gira contro di lei.
Elettronica
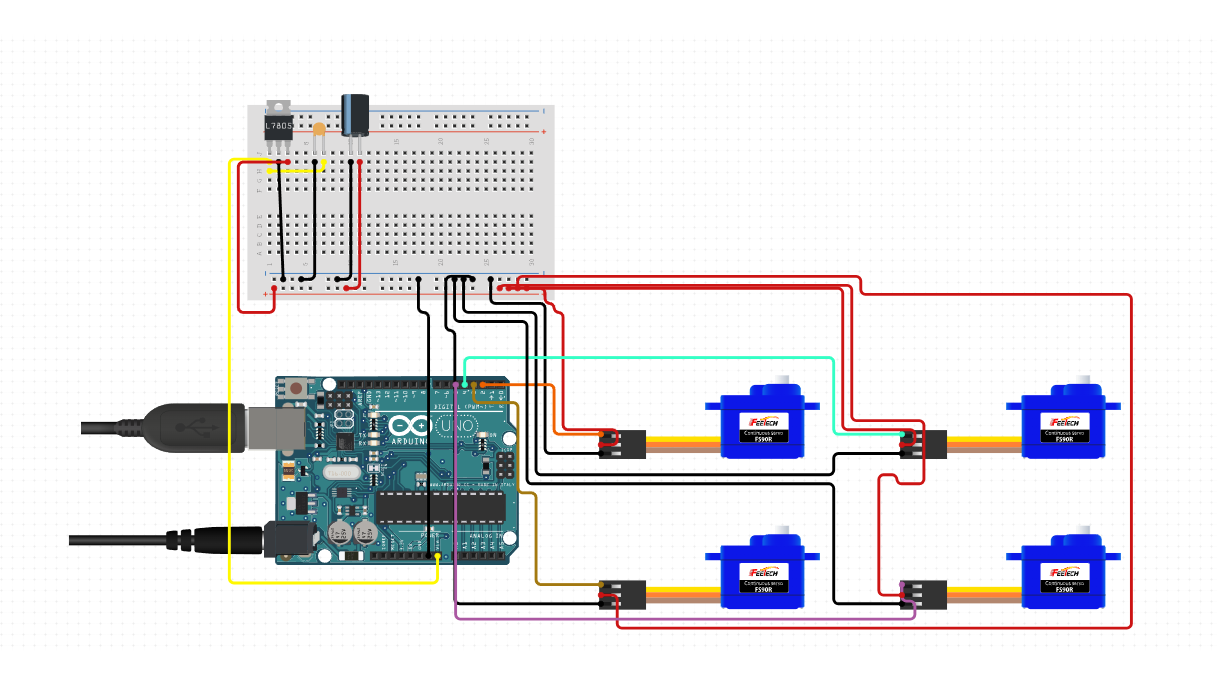
Due servo stanno schiena contro schiena nel blocco sopra la base: quello sotto, a rotazione continua, fa girare tutto il braccio contro una squadretta a croce avvitata alla base; quello sopra solleva il primo braccio. Un terzo servo al gomito muove il secondo braccio, e un quarto chiude la pinza attraverso una coppia di ingranaggi. Per una prima prova ogni servo va direttamente alla scheda: i positivi su Vin, i negativi su GND, ogni segnale sul suo pin digitale (3, 2, 4 e 5 nel codice di esempio). Lo schema completo alimenta i servo da un alimentatore esterno attraverso un regolatore 7805, con un condensatore che tiene fermo il braccio quando si muovono più servo insieme. Lo schema usa un Arduino Uno, le foto un Nano: va bene qualsiasi scheda con quattro pin liberi.
Software
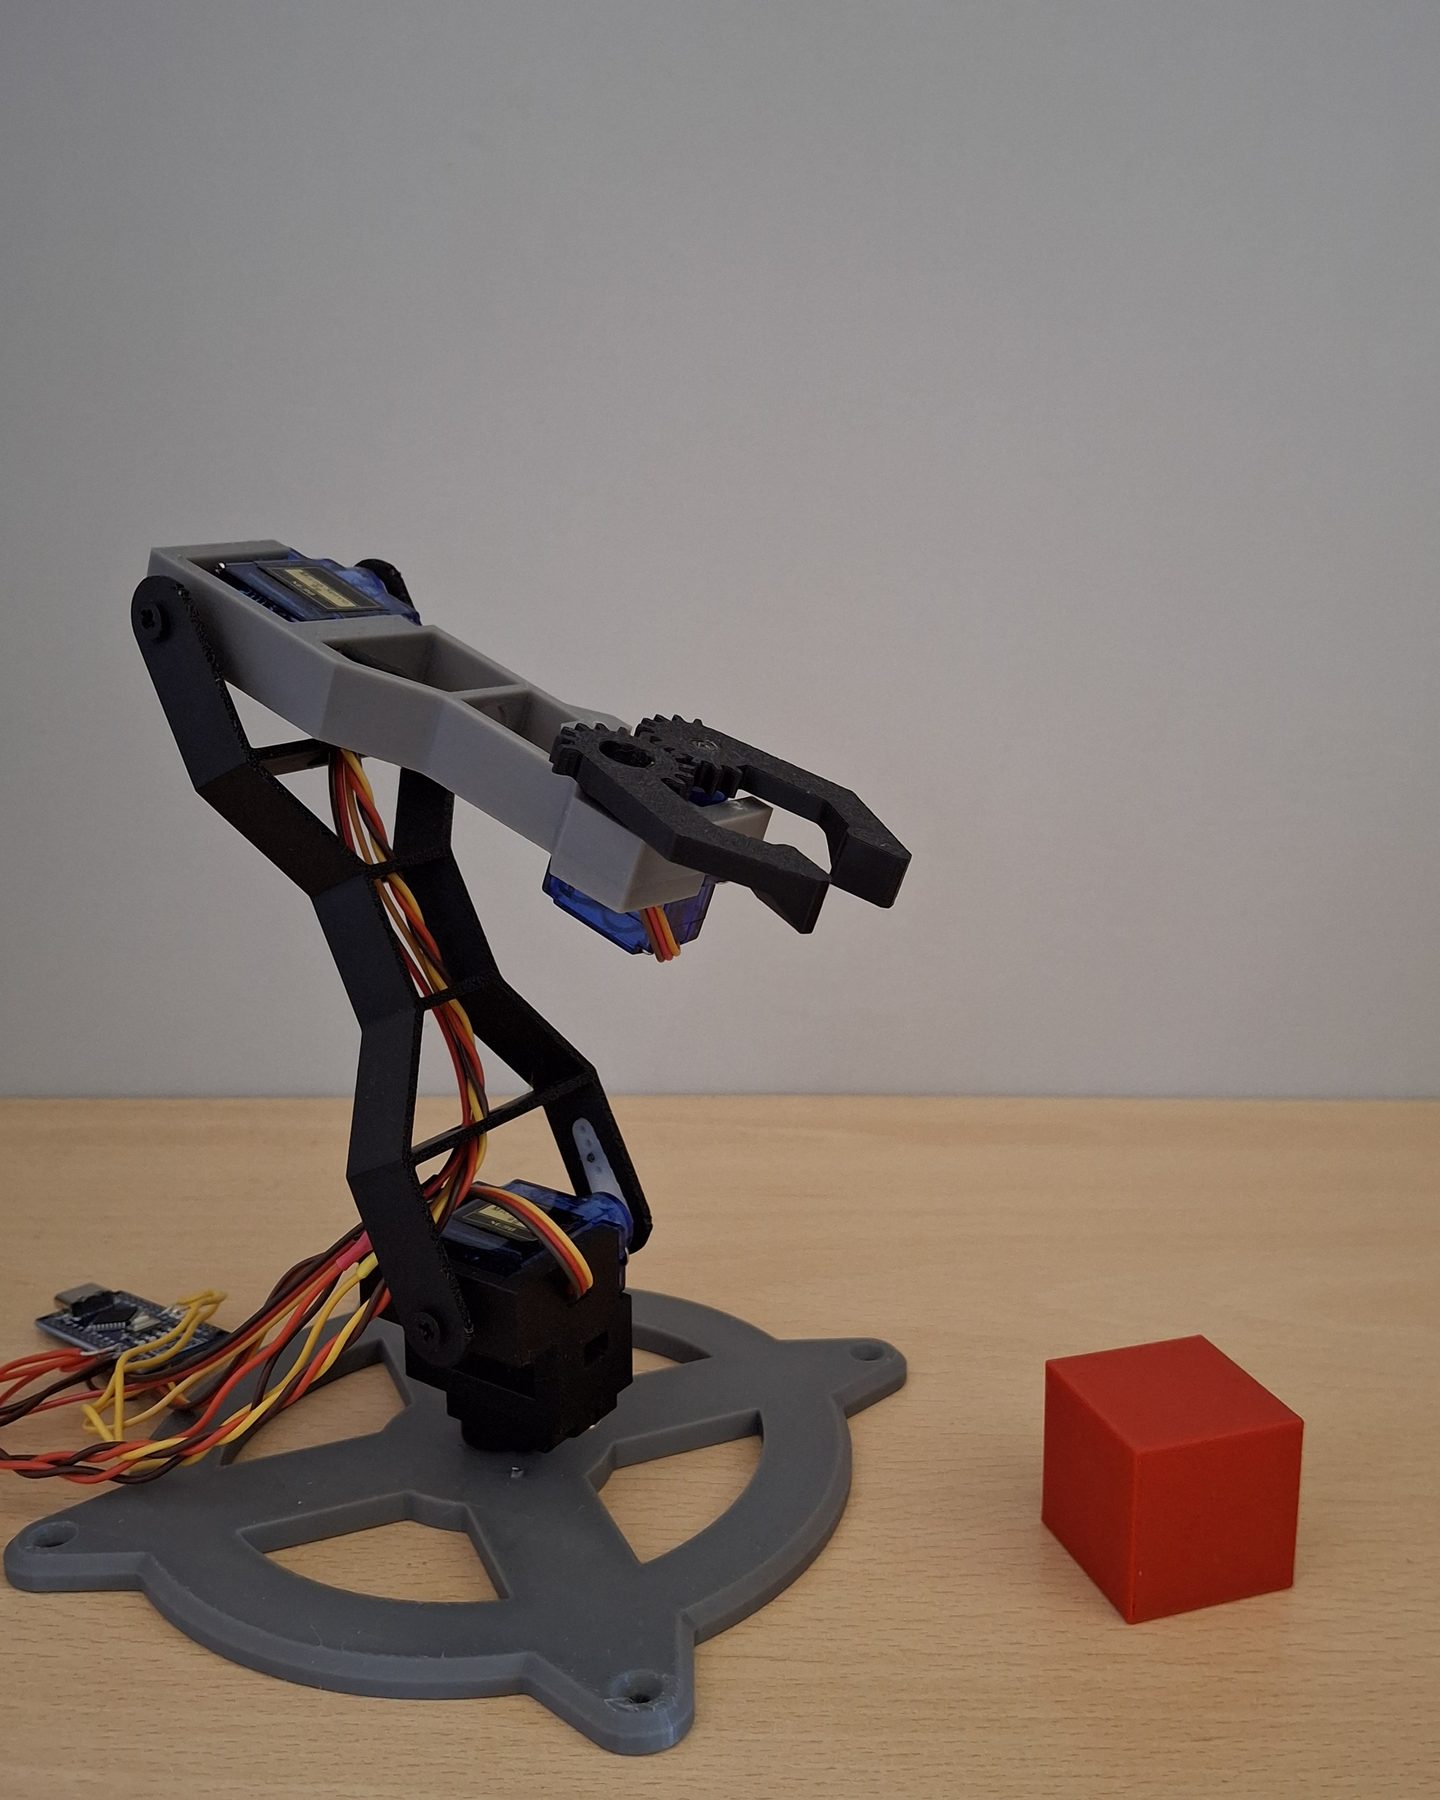
Lo sketch di esempio su GitHub esegue una sequenza all’accensione: apre la pinza, abbassa il primo braccio su un cubo, chiude, solleva, gira la base, allunga il secondo braccio e lascia il cubo, poi torna a riposo. Sono poche decine di righe con la libreria Servo standard, scritte per essere modificate. Chi l’ha costruito l’ha comandato da un’app sul telefono via Bluetooth e da una pagina web servita da un ESP32.