Schermo del viso
5inch_displayLo schermo da 5 pollici che fa da viso, dietro la finestra sul davanti della testa.
Modello5" display
2026
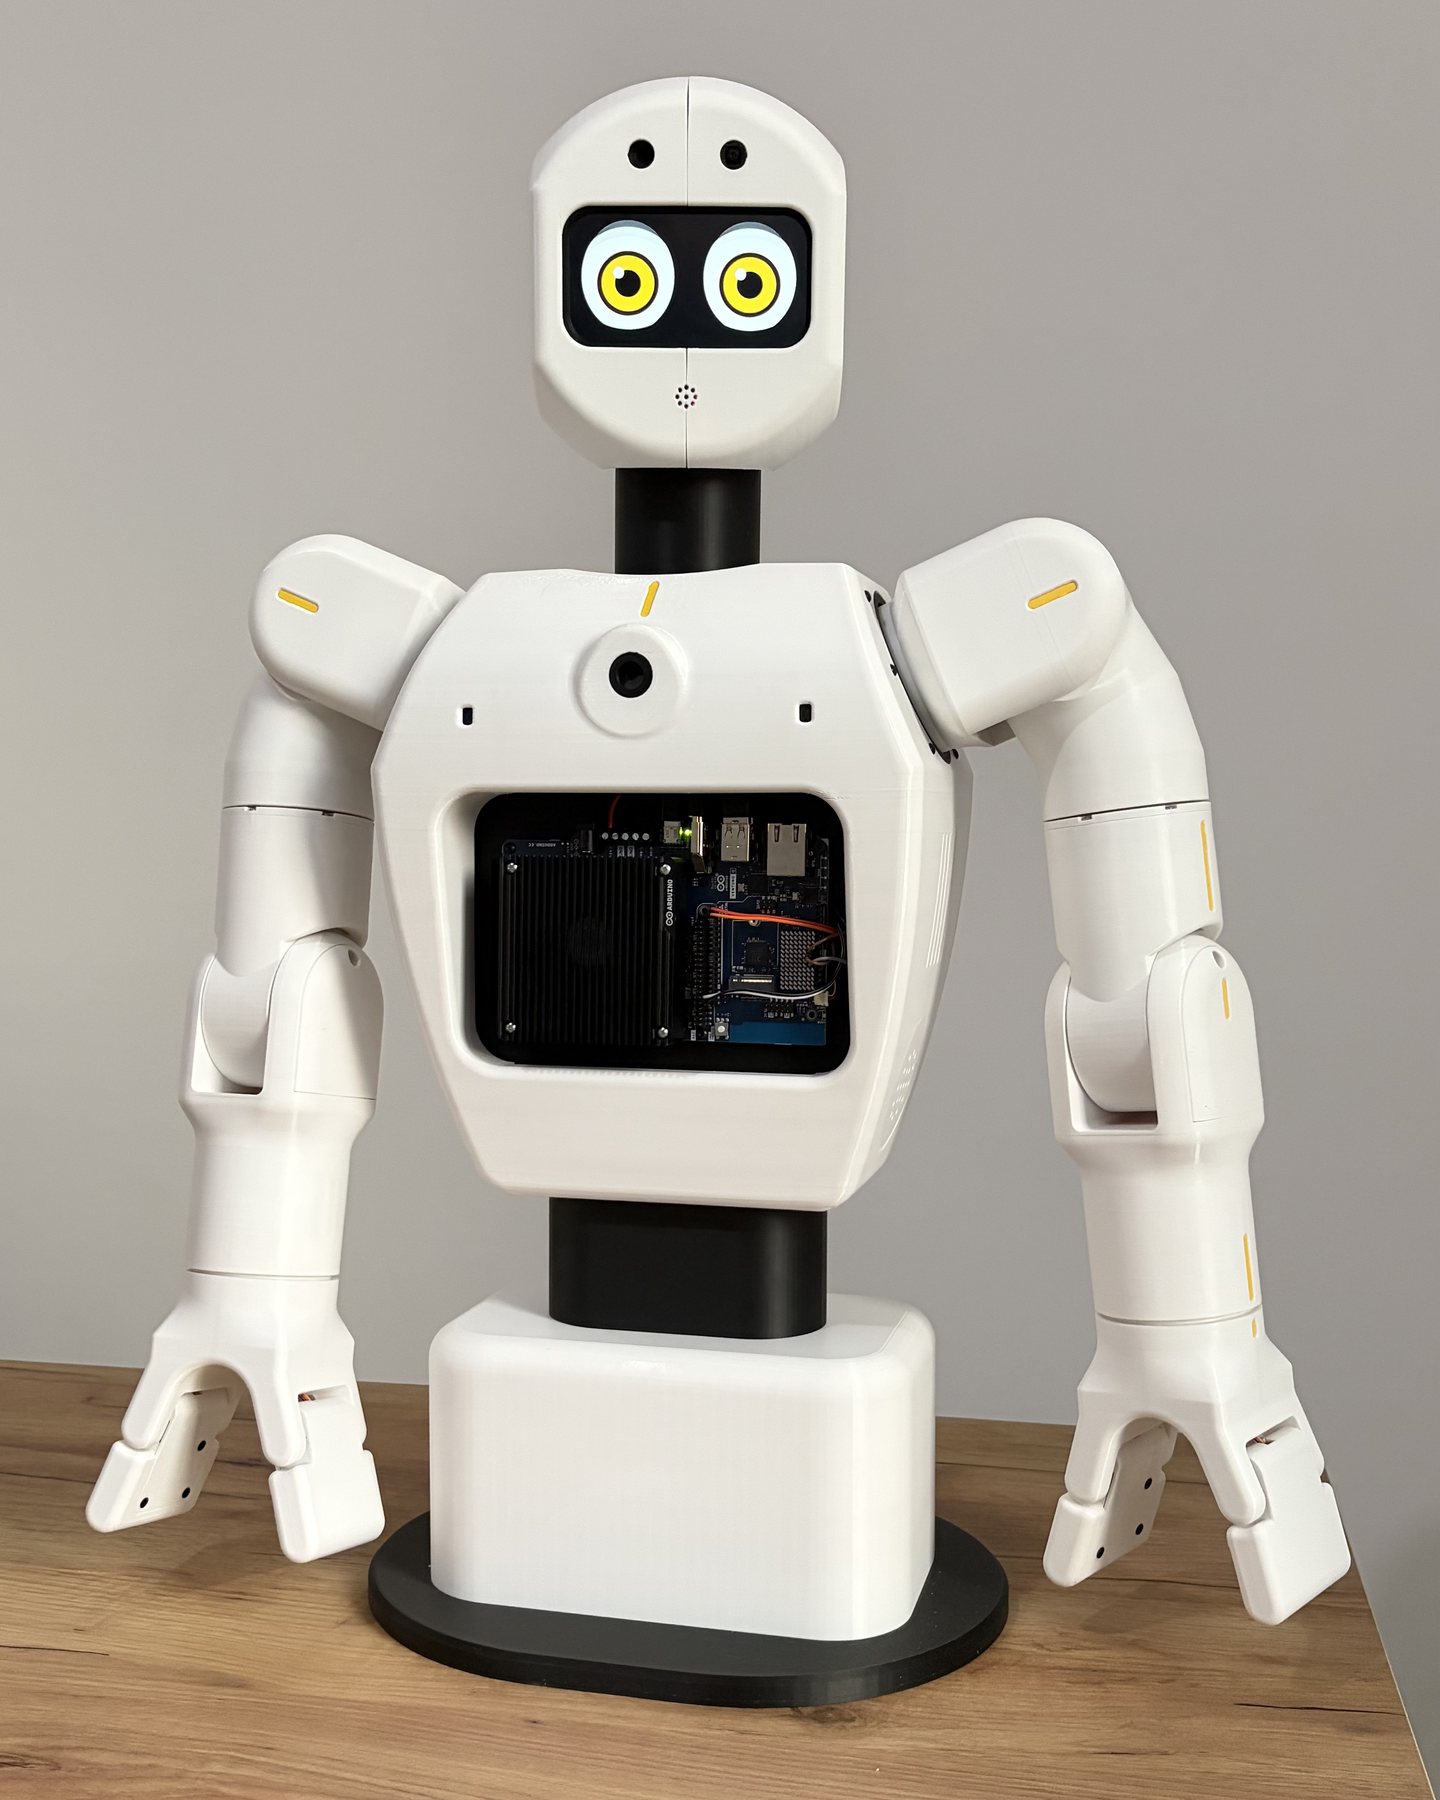
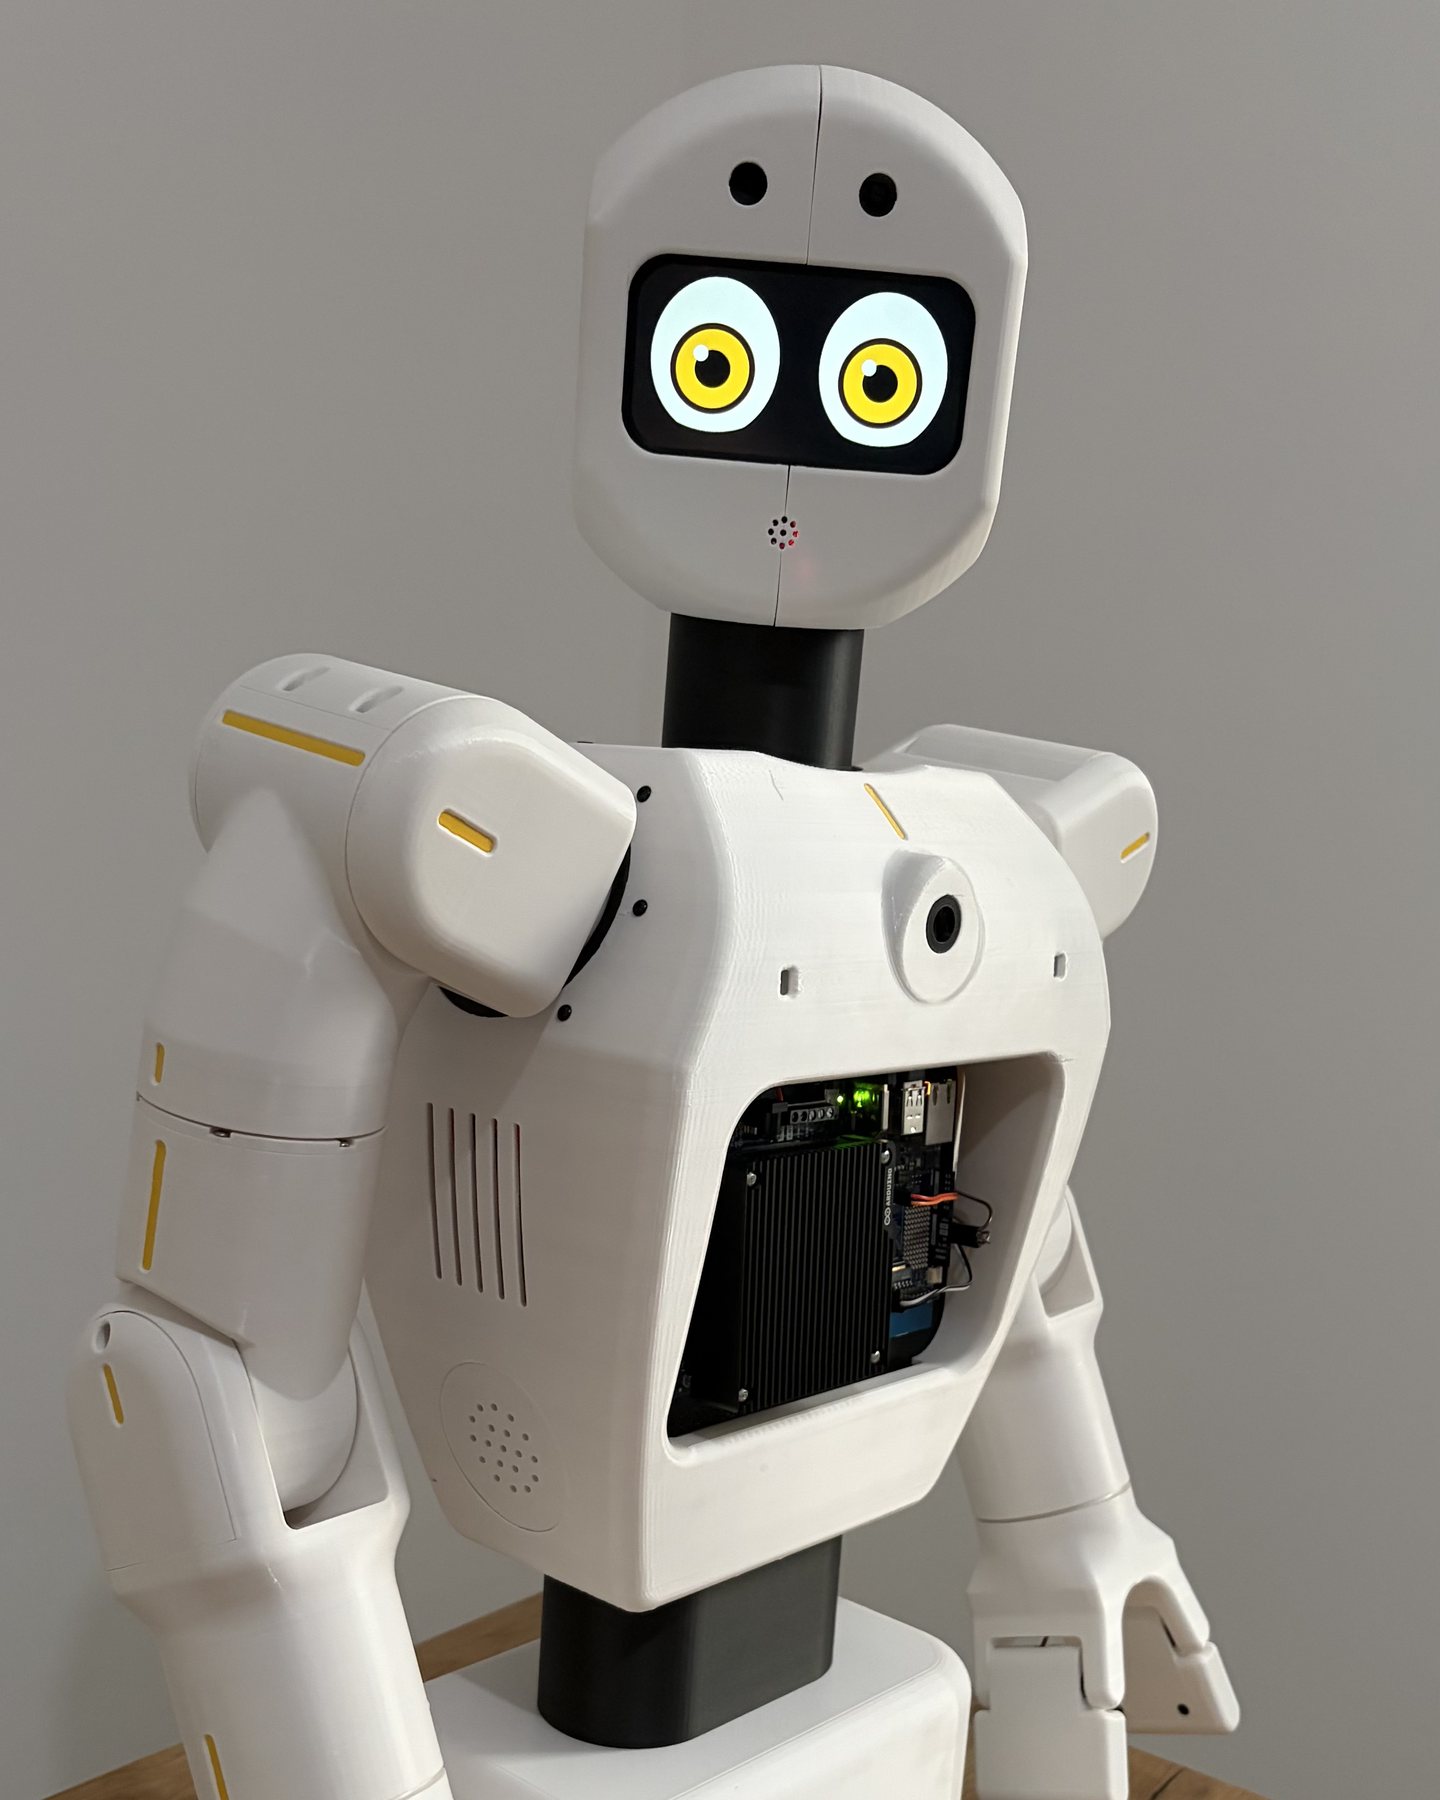
Ogni parte qui sotto è cliccabile. Aprila per vedere cos’è e dove si trova. Come Nuvi, questo robot è stato realizzato per Arduino: un umanoide da tavolo costruito attorno alla VENTUNO Q, la scheda che unisce un processore Qualcomm per l’AI a un microcontrollore per il controllo dei motori in tempo reale. Si chiama Neo. Vede, ascolta, parla e impara, e tutto gira sul robot stesso: niente cloud, niente internet. Il busto poggia su una base che contiene l’alimentatore. La testa ruota e si inclina sul collo, le braccia si muovono dalla spalla al polso e ogni mano chiude due dita. Da una finestra nel petto si vede la scheda al lavoro.
FileProgetto open source: i modelli 3D e il codice saranno pubblicati su Arduino Project Hub.
Ogni pezzo stampato, con la sua funzione e i parametri di stampa.
Lo schermo da 5 pollici che fa da viso, dietro la finestra sul davanti della testa.
Il cuscinetto a sfere dove la spalla incontra il busto.
La scheda principale, nella parte anteriore del busto, dietro la finestra del petto. Un processore Qualcomm Dragonwing per i modelli di visione e di linguaggio e un microcontrollore STM32 per il controllo in tempo reale, su una scheda sola da 16 × 10 cm.
Chiude il busto da dietro.
Sta all’esterno del cuscinetto della spalla.
A metà del braccio, dove il braccio gira su se stesso.
La piastra su cui sta il robot.
Tengono la scheda staccata dalla piastra.
Chiude il fondo del bacino, sopra il basamento.
La metà bassa del braccio, fino al gomito.
Chiudono da dietro la metà bassa delle braccia.
Il corpo del robot: dentro ci stanno la scheda, il driver dei servo e i servo delle spalle.
Al centro del petto, sotto il collo: riconosce gli oggetti che porgi a Neo e vede ciò che le mani stanno per prendere.
Tiene la telecamera al centro del petto.
Due pezzi in cima al viso, sopra lo schermo: tengono la telecamera della testa, quella che segue le persone.
Nella parte bassa del busto.
La piastra dietro la scheda principale che porta il driver dei servo.
Chiudono gli avambracci dal lato esterno.
Chiudono gli avambracci dal lato del corpo.
Trasforma la seriale della scheda principale nel bus che i servo condividono. Sta sulla piastra dietro la scheda.
La piastra sottile davanti allo schermo del viso.
Due sensori sul petto, uno per lato della camera.
Due per mano.
Coprono la faccia interna di ogni dito, quella che afferra.
La parte alta del braccio, subito sotto la spalla.
Chiudono la parte alta delle braccia.
A metà del braccio, dove il braccio gira su se stesso.
Dal gomito al polso.
Chiudono il retro dell’avambraccio all’altezza del polso.
Sta accanto al servo del gomito.
Tengono il servo in fondo all’avambraccio.
Il palmo a cui sono incernierate le due dita.
Nel busto, accanto alla scheda principale.
Dentro la mano, dove sono incernierate le dita.
Piccoli pezzi lungo la mezzeria della testa, davanti, sopra e dietro, dove si incontrano le due metà.
Chiude la testa da dietro.
Le due metà della testa, destra e sinistra, chiuse intorno allo schermo del viso.
I due bracci ai lati del servo della testa.
La parte bassa del corpo: dentro c’è l’alimentatore.
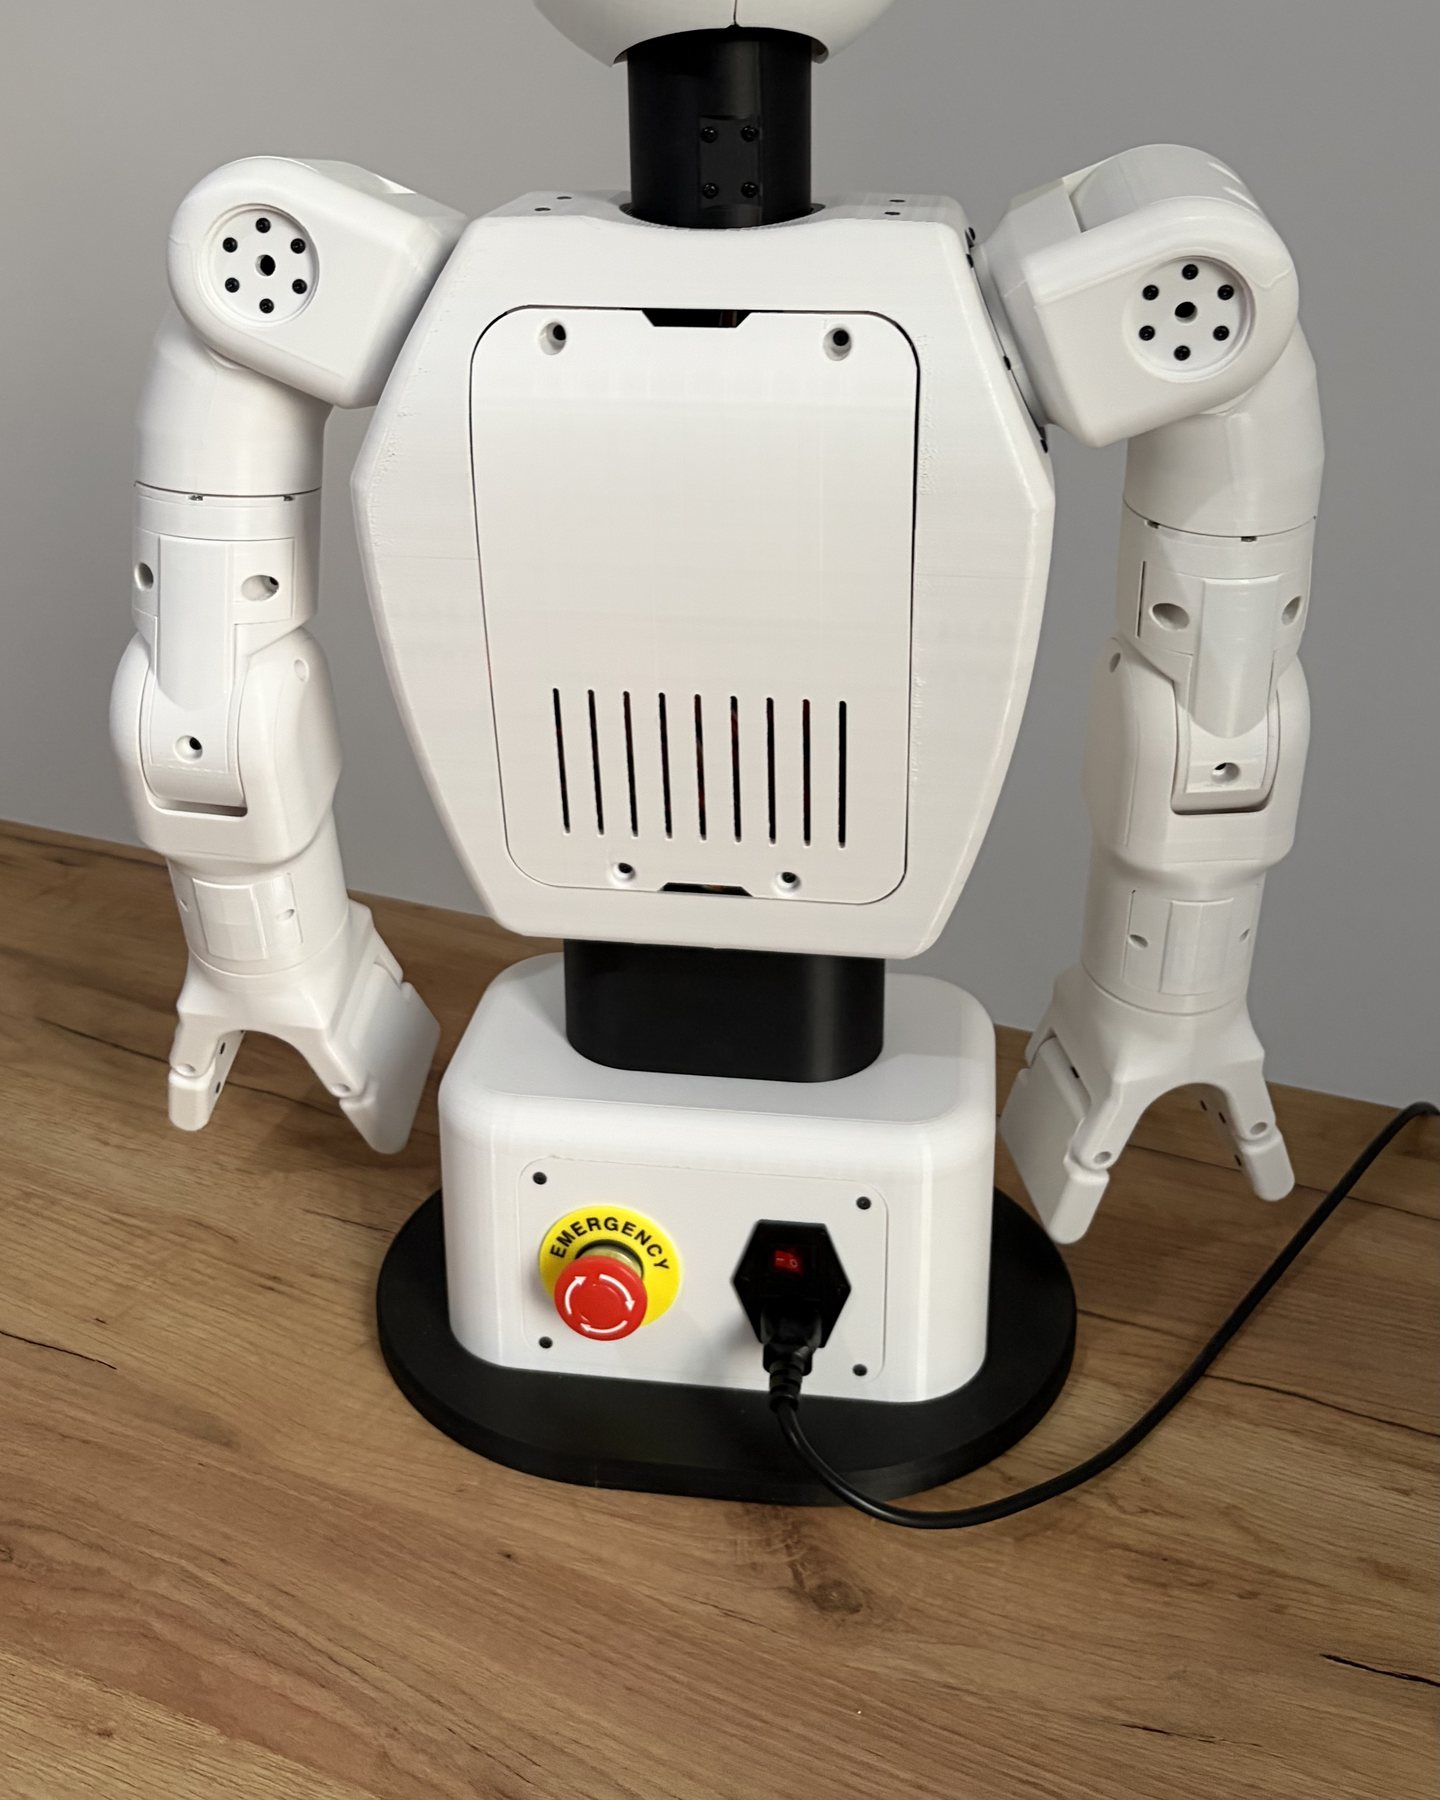
Chiude il bacino da dietro e porta la presa di alimentazione e il pulsante di arresto.
A metà del braccio, dove il braccio gira su se stesso.
Sta all’interno del cuscinetto della spalla.
Tengono la parte bassa del coperchio posteriore.
I servo a bus seriale nelle articolazioni: due nel collo, cinque per braccio, gli STS3250 alle spalle.
La colonna fra il busto e la testa.
Le due bielle fra il collo e la testa, una per lato.
Unisce le due bielle del collo sul retro.
Dove il collo incontra la testa.
La base del servo che gira il collo, dentro la parte alta del busto.
Tiene il servo dentro la testa.
Tengono il servo del collo dai lati.
La piastra in cima al busto su cui poggia il collo.
Sul retro della base: qui si collega il cavo di rete, con l’interruttore integrato nella presa.
Un alimentatore da 12 V e 40 A dentro il bacino, alimentato dalla presa di rete sul retro.
Tengono l’alimentatore dentro il bacino, una per lato.
Tiene il servo della spalla che alza il braccio.
La metà posteriore del giunto della spalla.
La metà anteriore del giunto della spalla.
Tiene il servo che gira la parte bassa del braccio.
I due pezzi grandi fra il busto e le braccia.
Chiude il cuscinetto a sfere della spalla.
Dove ogni spalla si attacca al busto.
Chiudono i giunti delle spalle da dietro.
Collegano ogni servo della spalla alla sua spalla.
Tengono i servo delle spalle dentro il busto.
Attraversa il busto e lega insieme le due spalle.
Le due griglie rotonde ai lati del busto.
Il pulsante rosso a fungo sul retro della base, accanto alla presa di alimentazione.
Tengono la parte alta del coperchio posteriore.
Tiene l’Arduino Ventuno Q nella parte anteriore del busto.
Fra il busto e il bacino.
Elettronica
Sul davanti del torso, visibile dalla finestra nel petto, c’è una Arduino VENTUNO Q. Il processore Qualcomm Dragonwing esegue i modelli di visione e di linguaggio, il microcontrollore STM32 gestisce il controllo in tempo reale, sulla stessa scheda. Dietro, una scheda driver comanda i servo seriali di collo, spalle e braccia, e un driver PWM i piccoli servo delle mani. Uno schermo da 5 pollici è il volto. Una telecamera nella testa segue le persone, una nel petto vede ciò che le mani stanno per prendere. L’alimentazione arriva dalla rete tramite una presa con interruttore, verso un alimentatore 12 V 40 A nei fianchi, con un pulsante di emergenza a fungo accanto.
Software
Neo risponde al suo nome. Dici «Hey Neo» e ascolta, ragiona e risponde a voce, con riconoscimento vocale (Whisper), un modello linguistico (Qwen3 4B) e una voce sintetica (Piper), tutto in locale. La testa si gira verso chi parla, e gli occhi sullo schermo lo seguono e mostrano come si sente. La telecamera nel petto riconosce gli oggetti che gli porgi, così Neo può prenderli, osservarli e restituirli, o sfidarti a dadi. Impara anche per dimostrazione: gli muovi le braccia a mano e ricorda una posa o un’intera sequenza con un nome. In modalità specchio, un braccio copia l’altro mentre lo muovi. Tutto è collegato con Arduino App Lab: sketch sul microcontrollore, Python su Linux. Un control center web, servito dal robot stesso, mostra un modello 3D in tempo reale e permette di comandare ogni giunto, con controllo delle collisioni.