Guscio della base
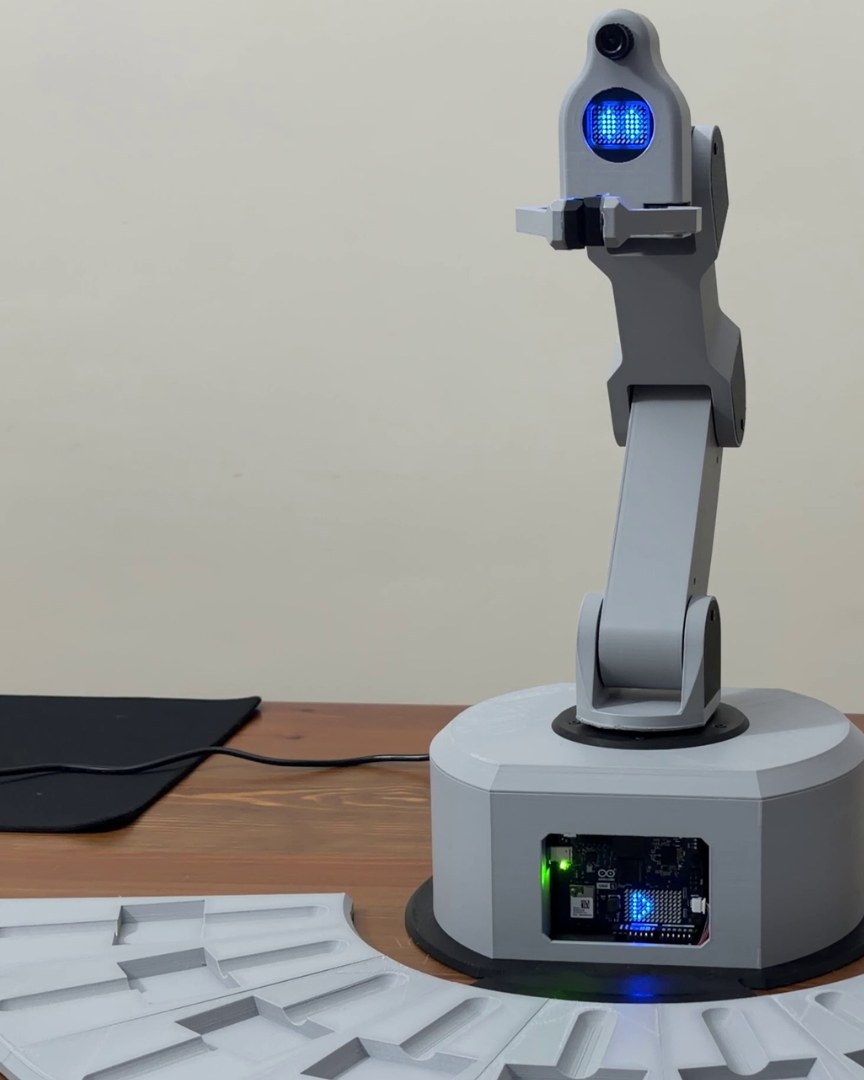
base_side_v2Il tamburo su cui sta tutto. Nasconde la UNO Q, il driver dei servo e il convertitore di alimentazione, e porta il primo servo, quello che fa girare tutto il braccio.
MaterialePETG HF
2026
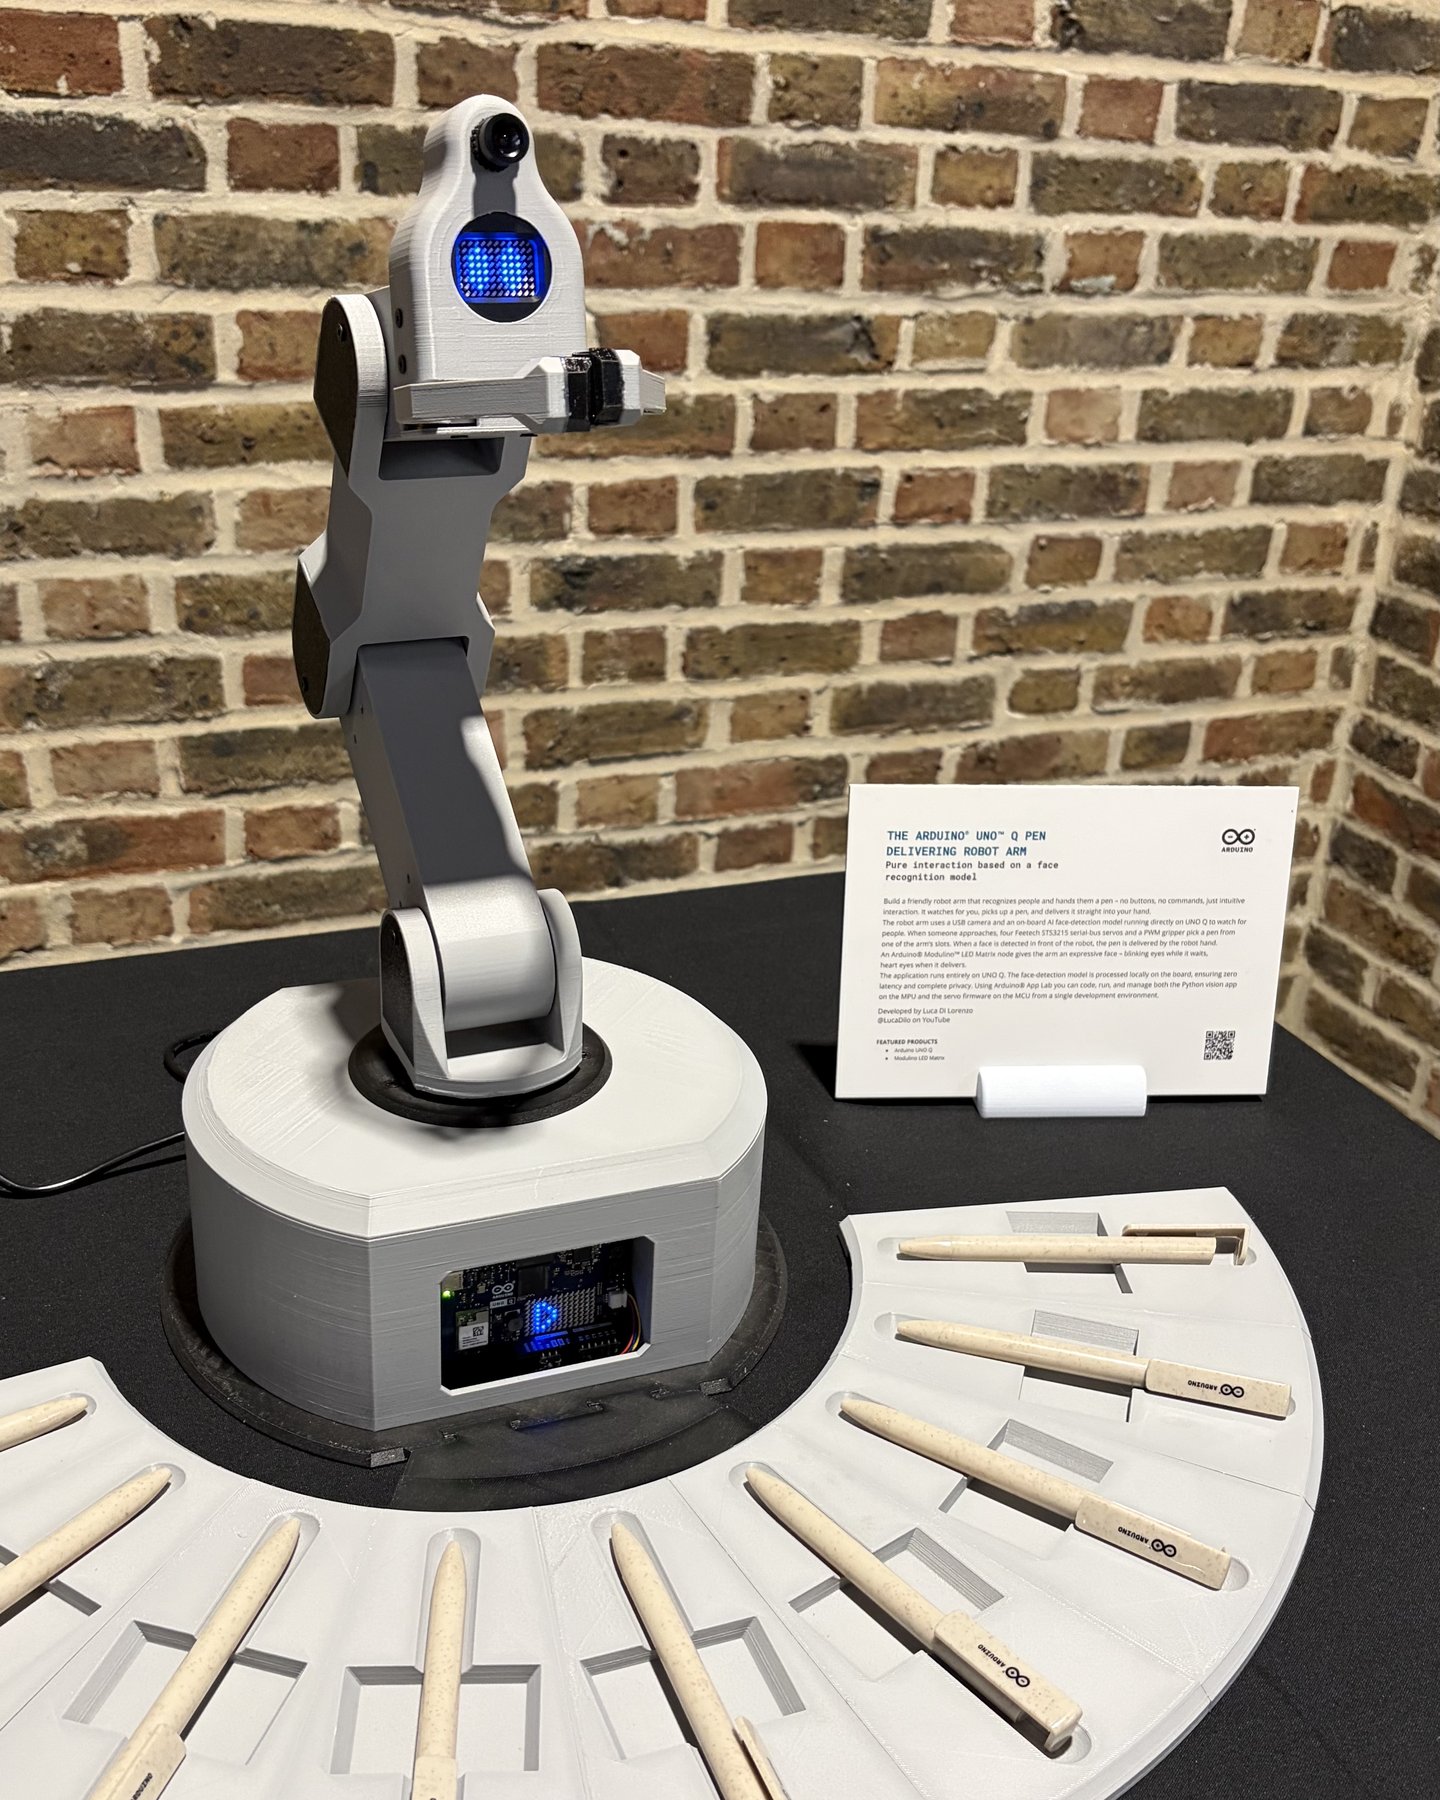
Come la Reflexes Machine, anche questo progetto usa insieme le due metà dell’Arduino UNO Q. Il lato Linux guarda la camera e decide chi c’è davanti; il lato microcontrollore pilota i servo su un bus seriale e tiene i movimenti fluidi. L’ingegneria interessante sta in mezzo: un braccio a quattro assi stampato a pezzi, una pinza con il suo servo, e sensori di pressione nel vassoio perché il braccio sappia se ha davvero preso qualcosa.
FileProgetto open source: file, codice e guida di montaggio sono pubblicati su Arduino Project Hub.
File e guida su Arduino Project Hubprojecthub.arduino.cc ↗Codice sorgente su GitHubgithub.com ↗Ogni pezzo stampato, con la sua funzione e i parametri di stampa.
Il tamburo su cui sta tutto. Nasconde la UNO Q, il driver dei servo e il convertitore di alimentazione, e porta il primo servo, quello che fa girare tutto il braccio.
Chiude il tamburo e tiene il cuscinetto a sfere che regge il peso del braccio, così il servo della base deve solo farlo girare, non sostenerlo.
La piastra sotto il tamburo. La sviti e tutto il vano dell’elettronica è aperto.
Copre l’apertura sul retro della base da cui escono il connettore di alimentazione e l’interruttore.
L’anello sopra la base che tiene fermo il cuscinetto e lo nasconde.
Due anelli sottili, uno dentro e uno fuori dal cuscinetto, che lo centrano nel piano della base.
L’ingranaggio grande sotto il braccio: il servo della base lo fa girare tramite l’ingranaggio piccolo, e tutto il braccio gira con lui.
L’ingranaggio piccolo sul servo della base. Con l’ingranaggio grande dà al primo asse la sua riduzione.
Tiene il servo della base dentro il tamburo alla giusta distanza dall’ingranaggio grande.
Un piccolo rinforzo che impedisce al supporto del servo di flettere quando gli ingranaggi spingono l’uno contro l’altro.
Anello opzionale attorno all’apertura USB della base, per un’uscita del cavo più pulita.
Poggia sul cuscinetto e porta il servo della spalla. È il pezzo che gira con la base e solleva il primo braccio.
Il segmento più lungo. È stampato in un pezzo solo e cavo, così i cavi dei servo passano dentro.
Chiude il canale dei cavi del primo braccio.
L’avambraccio: porta il servo del gomito e quello del polso, e la testa in punta.
Chiude il canale dei cavi del secondo braccio.
Sei dischi identici, due per giunto, che coprono le squadrette dei servo e le viti su entrambi i lati.
L’ultimo segmento è anche il viso: tiene la camera in alto, la matrice LED davanti e il servo della pinza sotto.
Il retro della testa, attorno alla camera.
Tiene il micro servo che apre e chiude la pinza.
La cornice che tiene il Modulino LED Matrix nella testa e decide quanto se ne vede.
Due dita: una è mossa dal micro servo, l’altra è libera e la segue.
I due cuscinetti morbidi avvitati sulla punta delle dita. Stampati in TPU flessibile, così una penna viene tenuta senza scivolare e senza essere schiacciata.
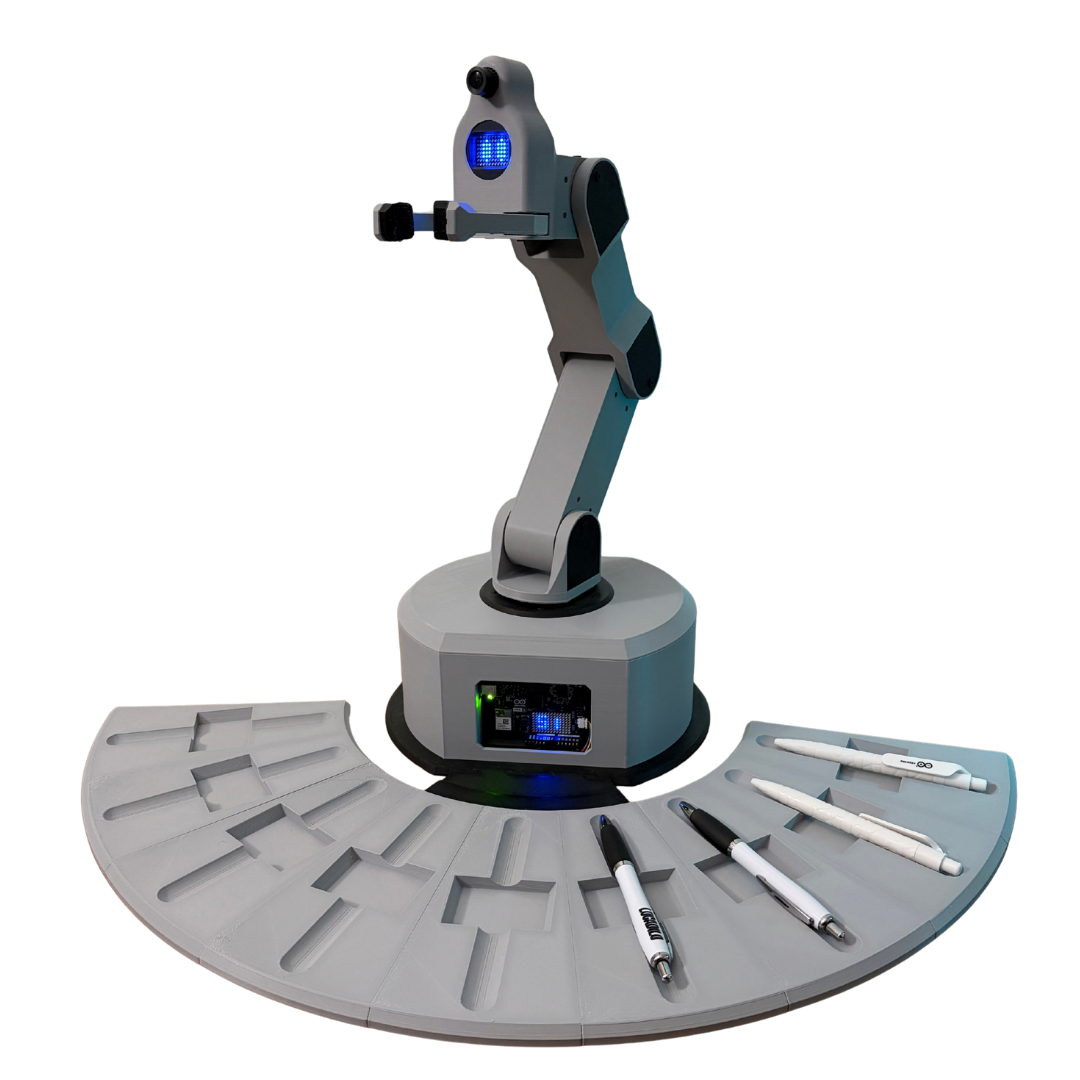
Nove spicchi identici che formano il ventaglio davanti alla base. Ognuno ha una sede per una penna e sotto un sensore di pressione, così il braccio sa quali penne ci sono.
Unisce il ventaglio dei vassoi alla base, così restano allineati con il braccio.
Una piccola clip che blocca due vassoi vicini l’uno all’altro.
L’unica scheda del progetto. Il lato Linux fa girare la camera e il riconoscimento dei volti; il lato microcontrollore pilota i servo su un bus seriale e legge i sensori di pressione.
Trasforma la seriale della UNO Q nel bus half-duplex che i quattro servo STS3215 condividono, e li alimenta a 12 V.
Abbassa i 12 V dell’alimentatore ai 5 V che alimentano la UNO Q.
Il primo dei quattro servo su bus seriale. Fa girare tutto il braccio tramite la coppia di ingranaggi nella base.
Solleva il primo braccio. Dei quattro è quello più caricato, ed è il motivo per cui il braccio è tenuto leggero e cavo.
Muove il secondo braccio.
Inclina la testa, così camera e pinza puntano dove serve.
Un piccolo servo PWM a ingranaggi metallici, pilotato direttamente da un pin della UNO Q, che apre e chiude le dita.
Regge il peso del braccio, così il servo della base deve solo farlo girare.
La camera USB sopra la testa. Il suo flusso va al lato Linux della UNO Q, dove gira il riconoscimento dei volti.
La faccia. Una matrice LED 12 × 8 sul connettore Modulino, che mostra gli occhi e reagisce a chi ha davanti.
Elettronica
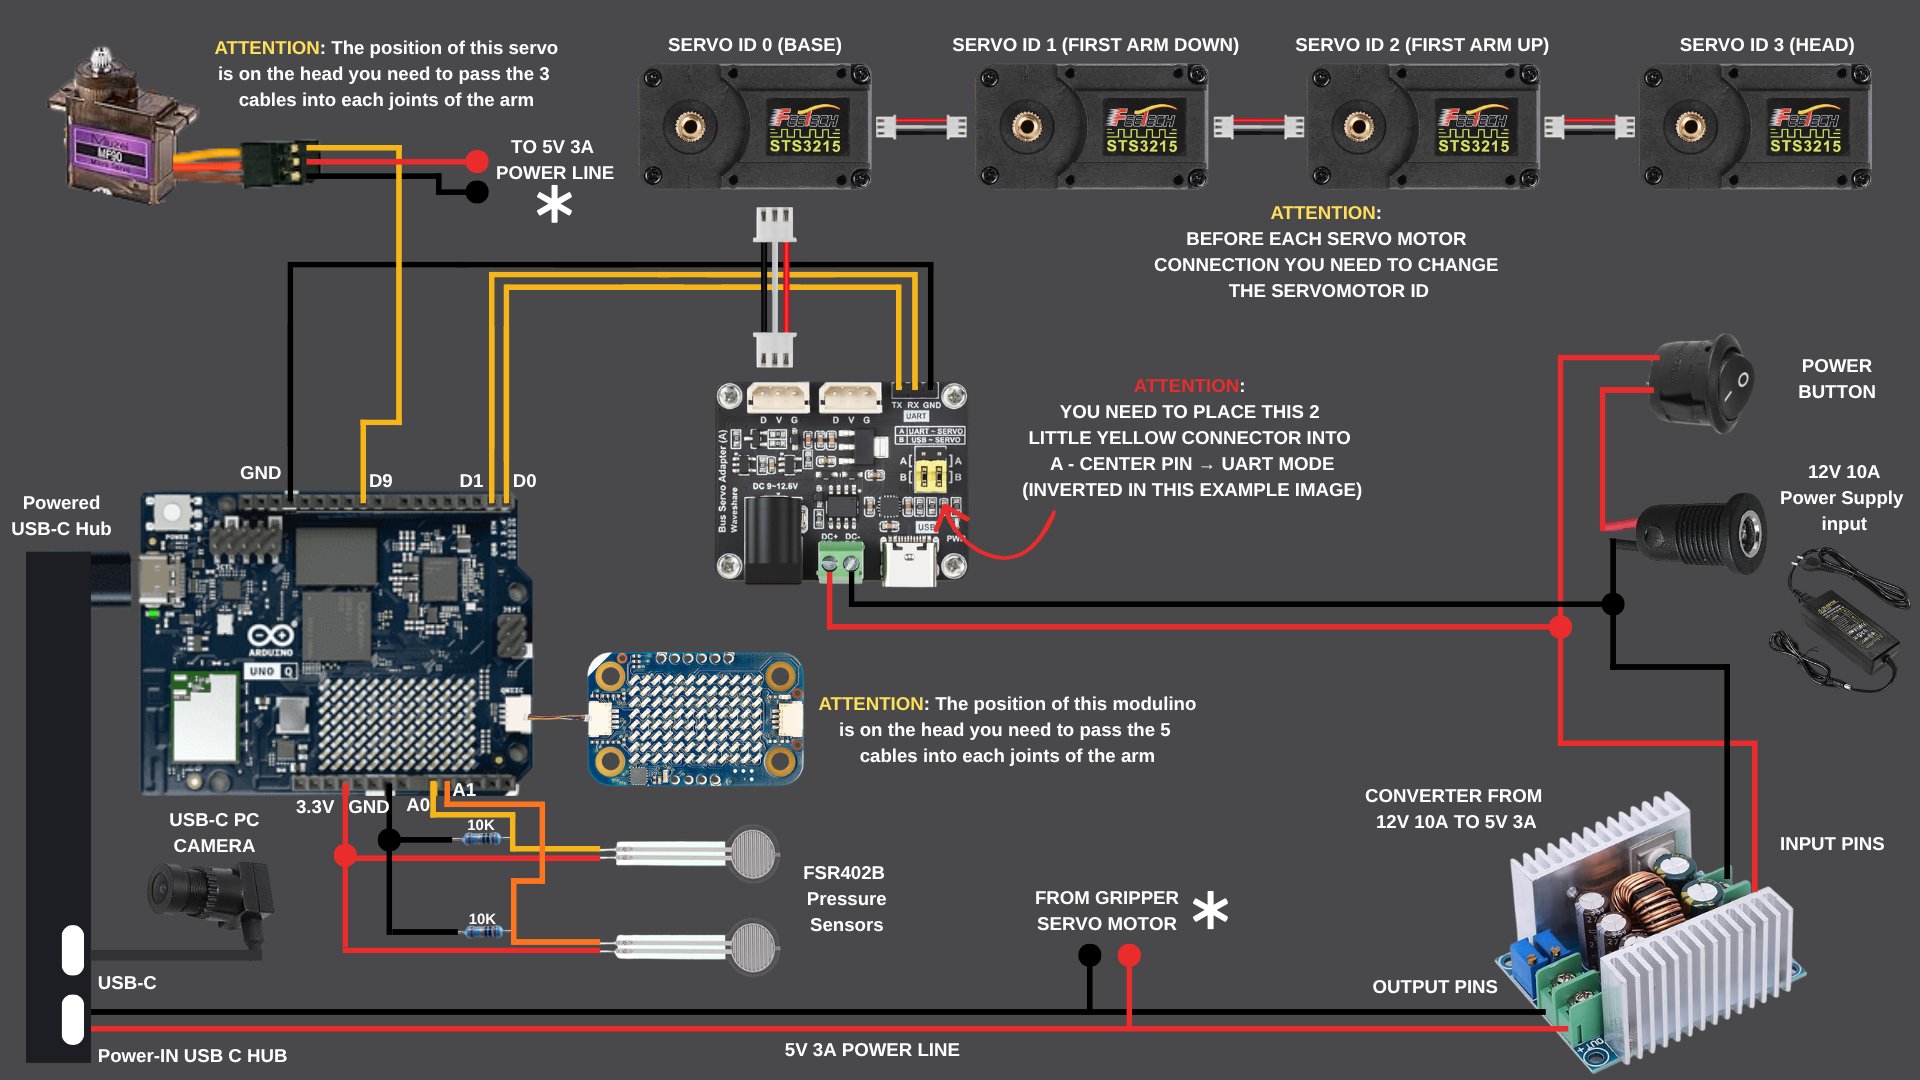
Le quattro articolazioni sono servo a bus seriale: condividono una sola linea half-duplex e ognuno risponde al proprio ID, quindi il cablaggio lungo il braccio è un cavo invece di quattro. Fra loro e l’Arduino c’è una scheda driver; la pinza è un normale servo PWM su un pin suo. Due sensori di pressione nei vassoi dicono al software se l’oggetto c’è prima che il braccio lo vada a prendere. Tutto va da un alimentatore a 12 V, abbassati a 5 V per la logica.
Software
Sul lato Linux un programma Python legge la camera, fa il riconoscimento del volto e tiene la macchina a stati: attesa, qualcuno riconosciuto, presa, consegna, ritorno a riposo. Sul lato microcontrollore uno sketch parla con i servo e disegna la faccia sulla matrice LED. Le due metà si scambiano messaggi brevi attraverso la libreria ponte, così il braccio non si muove mai su un’istruzione decisa a metà.